툴 체인징 시스템
01
1. 툴 체인징 시스템이란 무엇인가
- 툴 체인징 시스템은 범블비 플랫폼의 확장을 가능하게 하는 핵심 메커니즘입니다.
- 하나의 이동 인프라 위에서, 작업 기능만 교체·확장할 수 있도록 설계되었습니다.
- 로봇을 새로 도입하지 않고도, 역할과 활용 목적을 전환할 수 있습니다.
- 이동 인프라는 고정되고, 작업은 유연하게 바뀌는 구조입니다.
- 이를 통해 플랫폼은 특정 용도에 종속되지 않고 다양한 환경에 대응합니다.
- 툴 체인징은 기능 추가가 아닌, 플랫폼 확장의 방식입니다.
Point
"하나의 인프라로 다양한 역할을 수행하게 만드는 플랫폼 확장 구조입니다."

02
2. 이동과 작업의 분리 구조
- 범블비 플랫폼은 이동과 작업을 구조적으로 분리해 설계되었습니다.
- 이동은 천장 인프라가 담당하고, 작업은 교체 가능한 태스크가 수행합니다.
- 이 분리는 각 요소가 서로의 제약 없이 독립적으로 진화하도록 합니다.
- 작업이 바뀌어도 이동 인프라는 그대로 유지됩니다.
- 반대로, 이동 인프라가 확장되어도 작업 구조는 영향을 받지 않습니다.
- 이를 통해 플랫폼은 특정 기능에 묶이지 않는 지속 가능한 구조를 갖습니다.
Point
"이동 인프라와 작업 기능을 분리해 플랫폼의 확장성을 확보한 구조입니다."
03
3. 표준화된 연결 구조
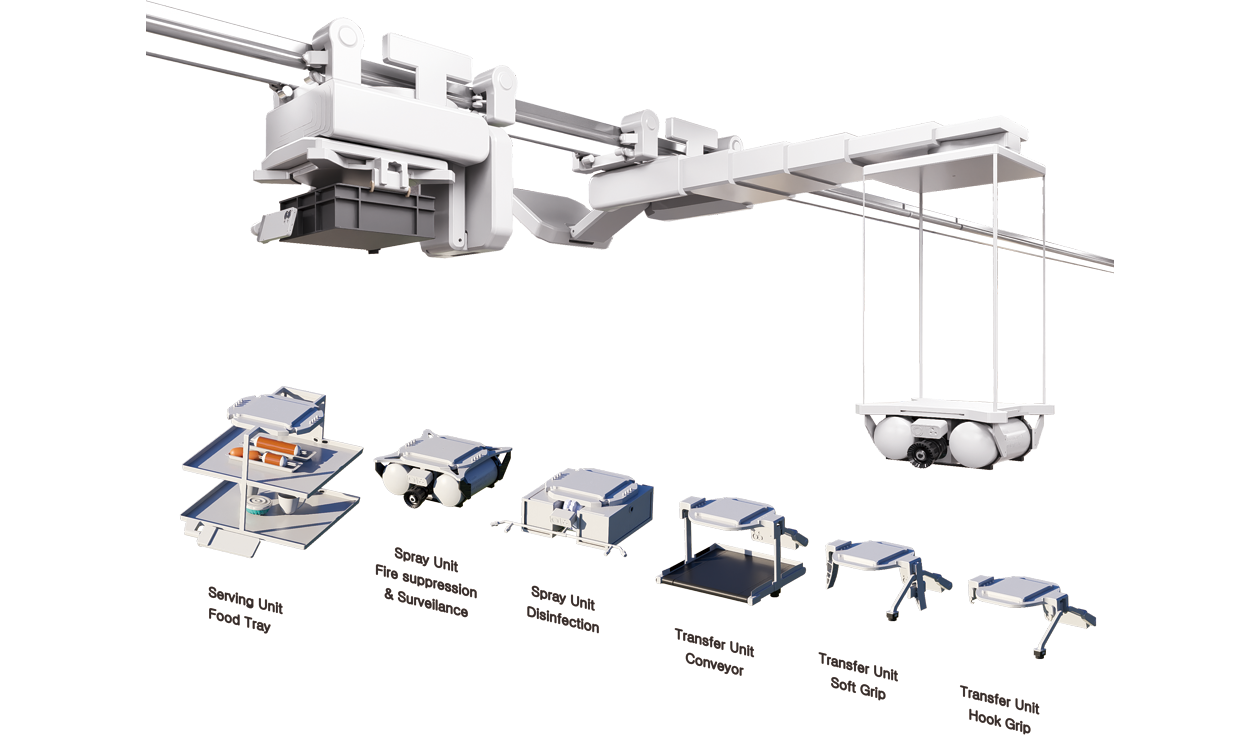
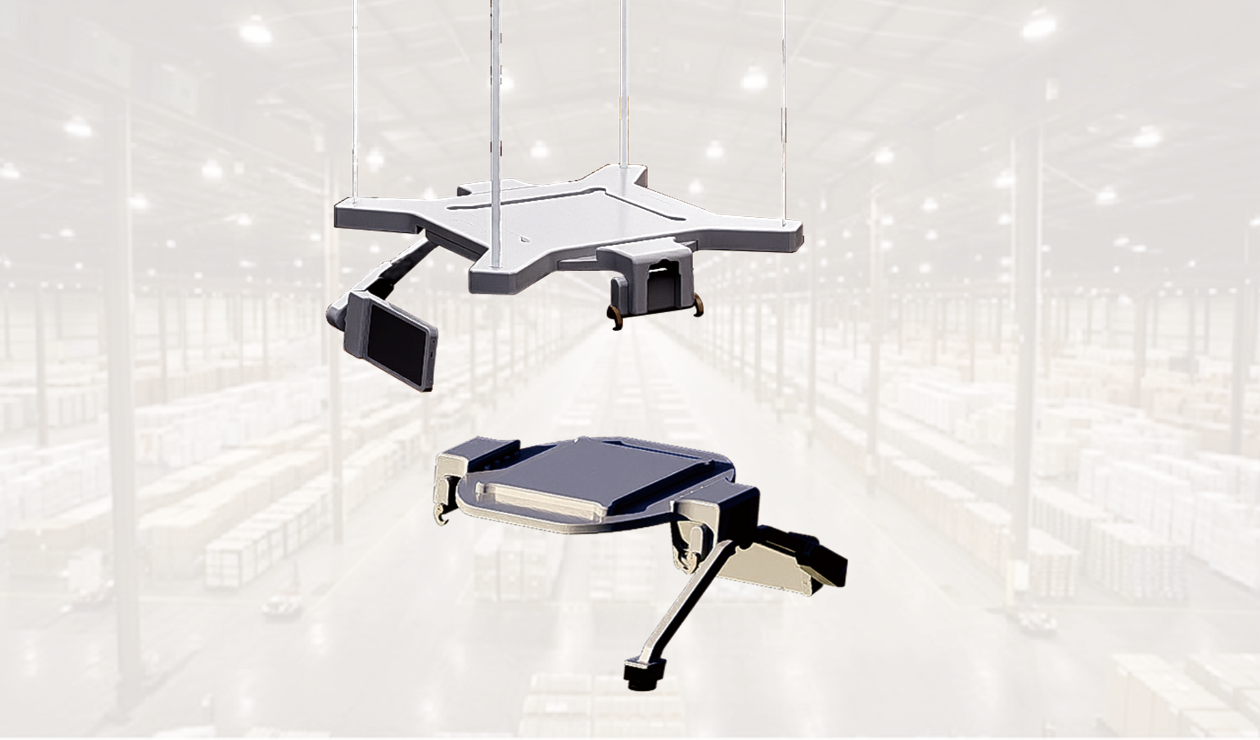
- 툴 체인징 시스템은 표준화된 인터페이스를 기반으로 구성됩니다.
- 태스크는 이 표준 인터페이스를 통해 플랫폼에 연결됩니다.
- 작업 유형이 달라도 연결 방식은 동일하게 유지됩니다.
- 이는 새로운 태스크가 추가되더라도 플랫폼 구조를 변경할 필요가 없음을 의미합니다.
- 표준화된 구조는 다양한 태스크를 안정적으로 수용할 수 있게 합니다.
- 플랫폼은 개별 기능이 아닌, 표준 위에서 확장되는 구조로 진화합니다.
Point
"다양한 태스크를 하나의 플랫폼으로 연결하는 확장의 기준점입니다."
04
4. 하나의 플랫폼, 다양한 작업
- 툴 체인징 시스템을 통해 하나의 플랫폼으로 여러 작업을 수행할 수 있습니다.
- 동일한 이동 인프라 위에서, 작업 목적에 따라 태스크만 전환됩니다.
- 물류, 서빙, 관리, 안전 등 서로 다른 작업이 하나의 플랫폼에 공존합니다.
- 환경이나 산업이 달라져도 플랫폼 구조는 변하지 않습니다.
- 이는 로봇을 여러 대 운영하는 방식이 아닌, 하나의 인프라를 활용하는 방식입니다.
- 범블비는 작업의 수가 늘어날수록 플랫폼 가치가 함께 확장됩니다.
Point
"하나의 인프라로 다양한 작업을 유연하게 수행하는 구조입니다."
05
5. 운영 유연성
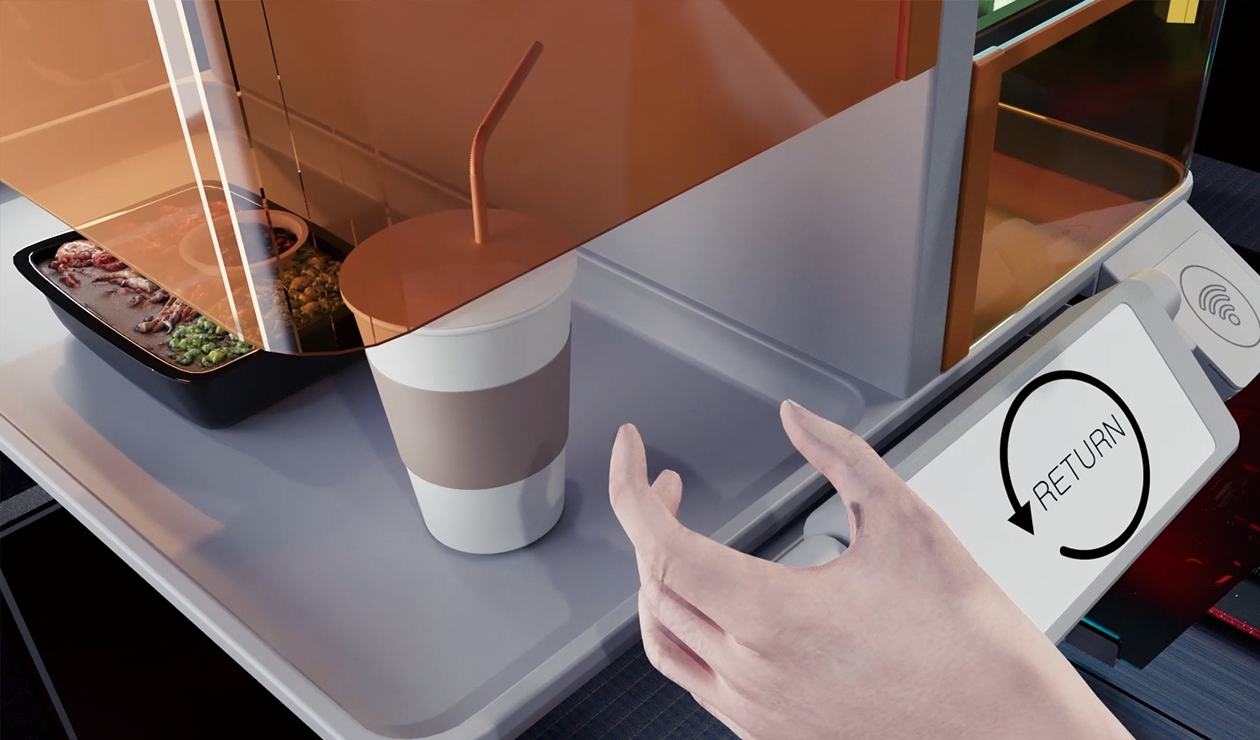
- 툴 체인징 시스템은 운영 상황에 따라 작업 구성을 유연하게 전환할 수 있도록 합니다.
- 특정 작업에 맞춰 로봇을 교체하지 않아도, 태스크 변경만으로 대응이 가능합니다.
- 시간대, 공간, 운영 목적 변화에 따라 플랫폼 활용 방식을 조정할 수 있습니다.
- 운영 환경이 바뀌어도 인프라는 그대로 유지됩니다.
- 이는 초기 도입 이후에도 운영 전략을 지속적으로 수정할 수 있는 여지를 제공합니다.
- 범블비는 고정된 용도가 아닌, 운영에 맞춰 진화하는 플랫폼입니다.
Point
"운영 환경 변화에 맞춰 플랫폼 활용 방식을 조정할 수 있는 구조입니다."
06
6. 미래 확장을 고려한 구조
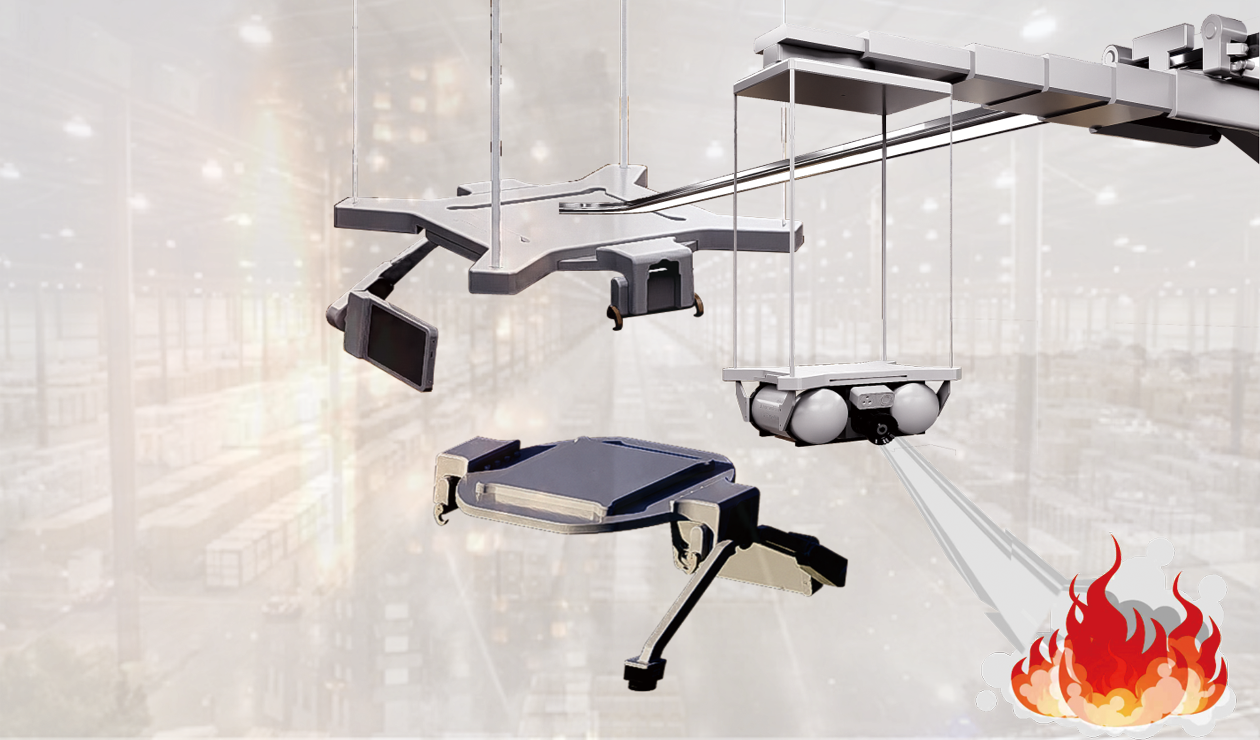
- 툴 체인징 시스템은 현재의 작업뿐 아니라 미래의 활용까지 고려한 구조입니다.
- 아직 정의되지 않은 작업도 플랫폼 구조를 변경하지 않고 추가할 수 있습니다.
- 새로운 태스크는 기존 인프라 위에 자연스럽게 결합됩니다.
- 소프트웨어, 제어, AI와의 결합을 통해 활용 범위는 지속적으로 확장됩니다.
- 이는 특정 시점의 기능이 아닌, 시간에 따라 진화하는 플랫폼 구조를 의미합니다.
- 범블비는 미래 요구에 맞춰 계속 확장될 수 있는 준비된 인프라입니다.
Point
"새로운 작업과 활용이 계속 추가될 수 있도록 설계된 플랫폼 확장 구조입니다."